

48,65 € Gratis Versand

Gesponserte Links
|
|
48,65 € |
Zum Shop
|
|
55,90 € |
Zum Shop
|
| ALLE WEBSHOPS VERGLEICHEN (2) | ||
 Beschreibung
Webshops vergleichen (2)
Gesponserte Links · Einige Shops zahlen uns eine Vergütung
48,65 € Gratis Versand
55,90 € Gratis Versand
Shops mit anderen Größen
Beschreibung
(1)
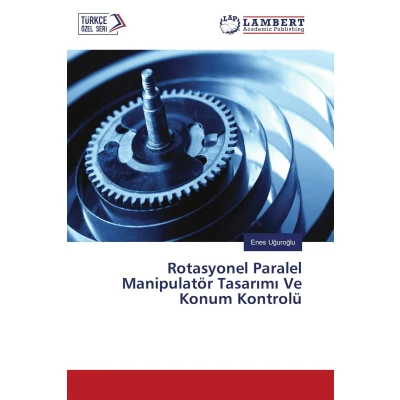
Der größte Vorteil von Serienmechanismen ist ihre Überlegenheit im Arbeitsbereich. Aufgrund ihrer Struktur haben Serienmechanismen den Vorteil, dass sie große Kreise in ihrem Arbeitsbereich erreichen können, indem sie Hindernisse vor ihnen aus dem Weg räumen. Der größte Nachteil von Serienmanipulatoren besteht darin, dass jede Achse, die in Reihe miteinander verbunden ist, die Lasten aller ihr folgenden Achsensätze tragen muss. Dies führt zu starken Vibrationen und Positionsfehlern des Systems, insbesondere bei schweren Lasten. Da bei Parallelmanipulatoren jeder Achsensatz direkt mit der Endfunktion verbunden ist, die das zu handhabende Objekt trägt, sind die Achsen nicht so stark der Biegebelastung ausgesetzt wie bei seriellen Manipulatoren, und das System kann mit minimalen Vibrationen arbeiten, ohne seine präzise Positionierungsfähigkeit auch bei schweren Lasten zu verlieren. In diesem Beitrag wird der Aktuatormechanismus der Stewart-Plattform, eines in der Luftfahrtindustrie weit verbreiteten Parallelroboters, so modifizie
 Preis-Historie
Preise zuletzt aktualisiert am:
 Verwandte Ergebnisse
 Produktspezifikationen


